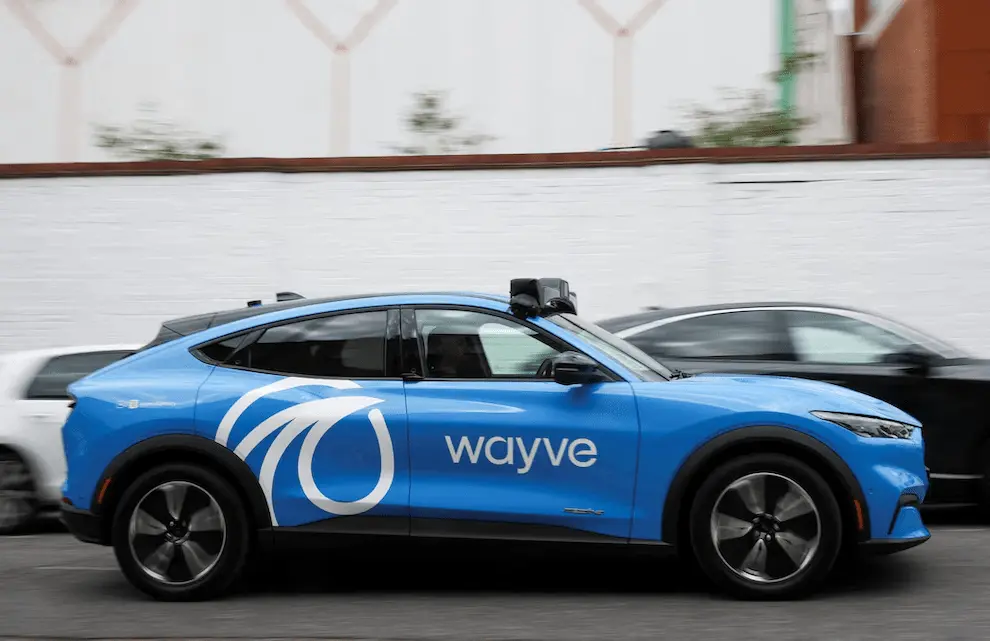
خودروهای خودران با ترکیب داده حسگرها، شبکههای عصبی و شبیهسازی آموزش میبینند؛ Tesla، Waymo و Wayve مسیرهای متفاوتی برای رسیدن به رانندگی خودکار دارند.
- Mercedes-Benz و Wayve برای ادغام Wayve AI Driver در خودروهای آینده Mercedes طی دو سال آینده توافق کردهاند؛ محصول اعلامشده در زمان انتشار در سطح Level 2 توصیف شده است.
- Tesla بر دوربین و Neural Network تمرکز دارد، Waymo از Sensor Fusion شامل Camera، LiDAR، Radar و HD Map استفاده میکند و Wayve بر End-to-End Embodied AI تأکید دارد.
- End-to-End AI میتواند تعمیمپذیری را افزایش دهد، اما Generalization، Edge Cases، Explainability و Validation همچنان چالشهای اصلی آن هستند.
خودروی خودران چطور رانندگی یاد میگیرد؟ تفاوت روش Tesla، Waymo و نسل تازه AI چیست؟
خودروی خودران چطور رانندگی یاد میگیرد؟ پاسخ به این سؤال دیگر فقط به سنسورهای بیشتر یا نقشههای دقیقتر مربوط نیست؛ صنعت خودرو در حال حرکت از سیستمهای مبتنی بر قوانین از پیشنوشتهشده به سمت مدلهای هوش مصنوعی است که رفتار رانندگی را از داده یاد میگیرند. قرارداد جدید Mercedes-Benz و Wayve در ۲۲ سپتامبر ۲۰۲۶ نمونهای از همین تغییر است؛ دو شرکت توافق کردهاند Wayve AI Driver را در خودروهای آینده Mercedes-Benz ادغام کنند و آغاز این یکپارچهسازی طی دو سال آینده برنامهریزی شده است.
با این حال، این خبر به معنای عرضه یک «خودروی کاملاً بدون راننده» نیست. طبق گزارشهای منتشرشده، سیستم Wayve برای Mercedes-Benz در زمان اعلام قرارداد در محدوده Level 2 و با نظارت فعال راننده تعریف شده بود. درک تفاوت میان روش Tesla، معماری حسگرمحور Waymo و رویکرد End-to-End و Embodied AI شرکت Wayve نشان میدهد آینده رانندگی خودکار احتمالاً ترکیبی از چند فناوری خواهد بود.
قرارداد Mercedes-Benz و Wayve دقیقاً چه چیزی را تغییر میدهد؟
Mercedes-Benz و شرکت بریتانیایی Wayve در ۲۲ سپتامبر ۲۰۲۶ اعلام کردند که برای استفاده از فناوری رانندگی خودکار Wayve در خودروهای آینده Mercedes-Benz همکاری میکنند. طبق گزارش Reuters، یکپارچهسازی سیستم Wayve قرار است از دو سال آینده آغاز شود.
Mercedes-Benz این فناوری را برای ارائه قابلیت «advanced urban and highway point-to-point driving assistance» در خودروهای آینده خود به کار خواهد گرفت. بنابراین تمرکز اولیه بر کمکرانندگی نقطهبهنقطه در محیطهای شهری و بزرگراهی است.
نکته مهم این است که در زمان انتشار خبر، سطح SAE اعلامشده برای این محصول Mercedes/Wayve در محدوده Level 2 قرار داشت؛ یعنی راننده همچنان مسئول نظارت فعال بر سیستم و آماده مداخله است. Level 2 با Level 3 یا Level 4 تفاوت اساسی دارد.
در طبقهبندی SAE، در Level 2 سیستم میتواند همزمان در فرمان و شتاب یا ترمز به راننده کمک کند، اما انسان همچنان باید وظیفه رانندگی را نظارت کند. در Level 3 نقش راننده تغییر میکند و سیستم در شرایط تعریفشده میتواند تمام وظیفه پویای رانندگی را انجام دهد. Level 4 نیز امکان رانندگی خودکار در شرایط و محدودههای مشخص را فراهم میکند.
بنابراین نباید عبارت «خودروی کاملاً بدون راننده» را برای محصول اعلامشده Mercedes/Wayve به کار برد.
خودروی خودران چطور رانندگی یاد میگیرد؟ چهار رویکرد اصلی
برای فهم تفاوت Tesla، Waymo و Wayve ابتدا باید چهار اصطلاح مهم را از هم جدا کنیم: Rule-Based Autonomous Driving، End-to-End Learning، Embodied AI و Sensor Fusion.
۱. Rule-Based Autonomous Driving؛ رانندگی با قوانین
در روش سنتیتر، مهندسان برای موقعیتهای مختلف قوانین و منطق تصمیمگیری تعریف میکنند. سیستم ابتدا محیط را درک میکند، سپس اشیای اطراف را شناسایی میکند، مسیر احتمالی آنها را پیشبینی میکند و در نهایت بر اساس مجموعهای از قوانین تصمیم میگیرد.
برای مثال، میتوان منطق سیستم را به شکل ساده زیر تصور کرد:
- اگر چراغ قرمز است، توقف کن.
- اگر عابر وارد مسیر شد، سرعت را کاهش بده.
- اگر خودرو در نقطه کور قرار دارد، تغییر خط را به تعویق بینداز.
- اگر سرعت خودرو بیش از مقدار مجاز است، سرعت را کاهش بده.
مزیت این روش آن است که مهندسان میتوانند بخشهای زیادی از رفتار سیستم را بهصورت مشخص طراحی و آزمایش کنند. مشکل زمانی ایجاد میشود که جاده با موقعیتی روبهرو شود که دقیقاً در قوانین پیشبینی نشده است.
۲. End-to-End Learning؛ یادگیری از ورودی تا تصمیم
در معماری End-to-End، شبکه عصبی میتواند بخش بسیار بزرگتری از مسیر تبدیل دادههای خام حسگر به تصمیم رانندگی را یاد بگیرد. به زبان ساده، بهجای اینکه مهندس برای تکتک موقعیتها دستور بنویسد، مدل با مشاهده حجم بزرگی از نمونههای رانندگی یاد میگیرد چه رفتاری مناسبتر است.
ورودی میتواند تصاویر دوربین و اطلاعات سایر حسگرها باشد و خروجی مدل میتواند مستقیماً اطلاعات مربوط به مسیر، فرمان، سرعت یا رفتار مورد نیاز خودرو را تولید کند.
این همان تغییری است که باعث شده هوش مصنوعی در خودرو از یک ابزار تشخیص اشیا به بخش اصلی تصمیمگیری رانندگی تبدیل شود.
۳. Embodied AI؛ هوش مصنوعی در دنیای واقعی
Embodied AI یک گام فراتر از یک مدل صرفاً نرمافزاری است. در این رویکرد، هوش مصنوعی باید محیط فیزیکی را درک کند، با آن تعامل داشته باشد و پیامد تصمیمهای خود را در دنیای واقعی بیاموزد.
Wayve از فناوری خود با عنوان Embodied AI یاد میکند و آن را مبنای رویکرد AV2.0 خود قرار داده است. هدف این معماری، ساخت مدلی است که بهجای وابستگی شدید به قوانین دستی و مهندسی اختصاصی هر شهر، از دادههای متنوع رانندگی یاد بگیرد و بتواند دانش خود را به محیطهای جدید منتقل کند.
Wayve اعلام کرده است که AI Driver آن برای L2+ «hands-off» تا L3/L4 «eyes-off» طراحی شده است. اما این دامنه توسعه با محصول مشخص Mercedes-Benz یکی نیست؛ محصول اعلامشده برای Mercedes در زمان این قرارداد در سطح کمکرانندگی Level 2 توصیف شده است.
۴. Sensor Fusion؛ ترکیب چشمهای مختلف خودرو
Sensor Fusion یعنی خودرو فقط به یک حسگر اعتماد نکند. دادههای دوربین، رادار، LiDAR و سایر حسگرها با یکدیگر ترکیب میشوند تا سیستم تصویر کاملتری از محیط بسازد.
برای مثال، دوربین میتواند رنگ چراغ راهنمایی یا نوشته یک تابلو را تشخیص دهد، LiDAR فاصله و شکل سهبعدی اشیا را اندازهگیری کند و رادار سرعت و فاصله اجسام را در شرایطی مانند باران یا مه بهتر اندازهگیری کند.
این رویکرد در سیستم Waymo اهمیت بسیار زیادی دارد.
تفاوت Tesla، Waymo و Wayve در یک نگاه
- Tesla: تمرکز شدید بر دوربین، شبکههای عصبی و پردازش هوش مصنوعی در خودرو دارد. نسخههای فعلی FSD (Supervised) همچنان به نظارت فعال راننده نیاز دارند.
- Waymo: از ترکیب Camera، LiDAR، Radar و پردازش هوش مصنوعی استفاده میکند و HD Map نیز یکی از ورودیهای مهم سیستم آن است.
- Wayve: روی End-to-End و Embodied AI تمرکز دارد و معماری آن برای تعمیم به محیطهای جدید بدون وابستگی به HD Map طراحی شده است.
Tesla چطور به رانندگی خودکار نگاه میکند؟
Tesla در نسل فعلی سیستمهای خود بر رویکردی Camera-Based تکیه دارد. Tesla Vision از مجموعه دوربینها و پردازش شبکههای عصبی برای درک محیط استفاده میکند.
طبق مستندات رسمی Tesla، خودروهای جدید این شرکت در بازارهای اروپا و خاورمیانه از مجموعه دوربینها و پردازش Neural Network استفاده میکنند و در پیکربندیهای جدید مربوط به Tesla Vision، رادار برای این قابلیتها کنار گذاشته شده است.
در مستندات فنی Tesla آمده است که شبکههای عصبی این شرکت میتوانند تصاویر دوربینها را برای کارهایی مانند تفکیک معنایی تصویر، تشخیص اشیا و تخمین عمق پردازش کنند. شبکههای Bird’s-Eye-View نیز داده دوربینها را برای ایجاد تصویری از چیدمان جاده، زیرساختهای ثابت و اشیای سهبعدی پردازش میکنند.
در نتیجه، مدل Tesla را میتوان نمونهای از حرکت صنعت به سمت Vision + Neural Networks + End-to-End Learning دانست.
اما یک نکته مهم وجود دارد: Tesla در حال حاضر نیز تأکید میکند که خودروهایش کاملاً خودران نیستند و FSD (Supervised) به راننده کاملاً هوشیار و آماده مداخله نیاز دارد.
Waymo چرا هنوز به LiDAR، Radar و HD Map تکیه میکند؟
Waymo مسیر متفاوتی را دنبال کرده است. Waymo Driver از مجموعهای از حسگرهای مکمل استفاده میکند که شامل دوربین، LiDAR و Radar است.
LiDAR با ارسال پالسهای لیزر، یک تصویر سهبعدی از محیط ایجاد میکند. این فناوری برای اندازهگیری دقیق فاصله و هندسه محیط اهمیت دارد.
دوربین اطلاعات بصری و معنایی را فراهم میکند. برای مثال، تشخیص رنگ چراغ راهنمایی، علائم و ویژگیهای بصری محیط از نقاط قوت دوربین است.
رادار نیز اطلاعات مربوط به فاصله و سرعت اجسام را ارائه میدهد و در شرایطی مانند باران، مه و برف میتواند نقش مکمل مهمی داشته باشد.
Waymo علاوه بر این حسگرها از HD Map استفاده میکند. این نقشهها اطلاعاتی مانند خطوط جاده، چراغهای راهنمایی و محدودیت سرعت را در اختیار سیستم قرار میدهند.
بنابراین در Waymo، نقشه فقط یک مسیر روی صفحه نمایش نیست؛ بخشی از مدل محیطی خودرو است که میتواند اطلاعاتی درباره ویژگیهای ثابت جاده ارائه کند.
Camera، Radar، LiDAR و HD Map دقیقاً چه کاری انجام میدهند؟
Camera؛ دیدن و فهمیدن
دوربین شبیه چشم خودرو است. میتواند شکل، رنگ، تابلو، چراغ راهنمایی، خط جاده، عابر و سایر جزئیات بصری را تشخیص دهد.
نقطه قوت آن اطلاعات معنایی بالاست. نقطه ضعف آن نیز وابستگی به شرایط دید مانند نور، باران، کثیفی لنز و مه است.
Radar؛ اندازهگیری فاصله و سرعت
رادار با امواج رادیویی کار میکند و برای تشخیص فاصله و سرعت اشیا بسیار مناسب است. یکی از مزیتهای آن عملکرد مناسبتر در برخی شرایط جوی نامطلوب است.
LiDAR؛ ساختن تصویر سهبعدی
LiDAR با استفاده از لیزر فاصله نقاط مختلف محیط را اندازهگیری میکند و میتواند یک مدل سهبعدی دقیق از اطراف خودرو بسازد.
مزیت اصلی آن دقت هندسی است. هزینه و پیچیدگی سختافزاری نیز از عواملی هستند که در طراحی خودرو باید در نظر گرفته شوند.
HD Map؛ حافظه دقیق جاده
HD Map را میتوان نوعی «حافظه از پیش ساختهشده» برای خودرو دانست. نقشه میتواند اطلاعات دقیق درباره ساختار ثابت جاده را در اختیار سیستم قرار دهد.
مزیت آن کاهش بخشی از ابهام محیط است. در مقابل، ساخت، بهروزرسانی و نگهداری نقشههای بسیار دقیق برای مناطق مختلف میتواند هزینه و پیچیدگی ایجاد کند.
Neural Network چه نقشی دارد؟
اگر حسگرها چشم و گوش خودرو باشند، Neural Network را میتوان بخشی از مغز پردازشی آن دانست.
شبکه عصبی دادههای حسگرها را دریافت میکند و با استفاده از الگوهایی که در فرآیند آموزش آموخته است، محیط را تفسیر میکند. در یک سیستم پیشرفته، این پردازش میتواند شامل تشخیص اشیا، پیشبینی رفتار دیگر کاربران جاده، تعیین مسیر و تولید فرمانهای رانندگی باشد.
تفاوت مهم میان سیستمهای جدید و سیستمهای قدیمیتر این است که مدل دیگر الزاماً برای هر موقعیت یک قانون صریح ندارد. بخشی از رفتار از داده یاد گرفته میشود.
End-to-End AI چه مزیتی دارد؟
Generalization؛ تعمیم به محیطهای جدید
یکی از مهمترین وعدههای End-to-End AI این است که مدل بتواند دانشی را که از یک مجموعه بزرگ و متنوع از دادهها آموخته، به محیطی جدید منتقل کند.
Wayve اعلام کرده است که مدل پایه آن با دادههای متنوع از بیش از ۷۰ کشور آموزش دیده و در یک سال در بیش از ۵۰۰ شهر در اروپا، آمریکای شمالی و ژاپن بهصورت zero-shot رانندگی کرده است؛ یعنی پیش از استقرار، برای هر شهر آموزش اختصاصی ندیده است.
این ویژگی در صورت تأیید در مقیاس واقعی میتواند هزینه توسعه برای بازارهای متعدد را کاهش دهد.
یادگیری از دادههای واقعی
در معماری End-to-End، هرچه داده متنوعتر باشد، مدل فرصت بیشتری برای مشاهده موقعیتهای مختلف پیدا میکند. این موضوع میتواند به بهبود عملکرد در موقعیتهایی کمک کند که در قالب چند قانون ساده قابل توصیف نیستند.
کاهش وابستگی به مهندسی اختصاصی
Wayve میگوید AI Driver آن به HD Map یا مهندسی اختصاصی هر موقعیت جغرافیایی وابسته نیست. در نتیجه، هدف معماری این است که سیستم بتواند بدون ساختن یک پشته فنی کاملاً جداگانه برای هر شهر یا کشور توسعه پیدا کند.
ریسکهای End-to-End AI چیست؟
۱. Edge Cases؛ همان موقعیتهای عجیب و نادر
بزرگترین مشکل رانندگی واقعی این است که جاده فقط از موقعیتهای عادی تشکیل نشده است. یک جسم غیرمعمول روی جاده، رفتار غیرمنتظره یک راننده، تعمیرات ناگهانی خیابان یا ترکیبی از چند اتفاق میتواند سناریویی ایجاد کند که نمونه مشابه آن در داده آموزشی بسیار کم باشد.
هرچه مدل به داده وابستهتر باشد، پوشش این «دنباله بلند» از موقعیتهای نادر اهمیت بیشتری پیدا میکند.
۲. Explainability؛ چرا خودرو این تصمیم را گرفت؟
در یک سیستم Rule-Based، پیدا کردن علت یک تصمیم معمولاً سادهتر است؛ زیرا میتوان به یک قانون مشخص اشاره کرد.
در یک شبکه عصبی بزرگ، تصمیم حاصل از تعداد بسیار زیادی پارامتر و الگوی آموختهشده است. بنابراین توضیح دقیق اینکه چرا مدل در یک لحظه خاص فرمان خاصی داده است، دشوارتر میشود.
این موضوع فقط یک مسئله علمی نیست. در صورت وقوع حادثه، تولیدکننده و نهادهای نظارتی باید بتوانند عملکرد سیستم را ارزیابی کنند.
۳. Validation؛ چطور یک مدل را واقعاً آزمایش کنیم؟
آموزش مدل فقط نیمی از مسئله است. سیستم باید در جاده واقعی، شبیهسازی، سناریوهای نادر و شرایط آبوهوایی مختلف اعتبارسنجی شود.
Waymo برای این منظور علاوه بر میلیونها مایل رانندگی واقعی، از شبیهسازی و مدلهای تولیدی برای ایجاد سناریوهای پیچیده استفاده میکند. این روش کمک میکند شرایطی که مشاهده آنها در جاده واقعی بسیار نادر است، بارها آزمایش شوند.
۴. داده بیشتر همیشه به معنای سیستم بهتر نیست
داده باید متنوع، باکیفیت و بهدرستی برچسبگذاری یا پردازش شود. اگر دادههای آموزشی یک مدل بیش از حد به یک منطقه، نوع جاده، شرایط آبوهوایی یا سبک رانندگی خاص وابسته باشند، عملکرد مدل در محیطهای جدید ممکن است تحت تأثیر قرار گیرد.
آیا Tesla، Waymo و Wayve در نهایت به یک فناوری میرسند؟
نه لزوماً. سه شرکت از مسیرهای متفاوتی به سمت رانندگی خودکار حرکت میکنند.
- Tesla وزن زیادی روی Camera و Neural Network گذاشته و با Tesla Vision به سمت درک بصری و یادگیری مبتنی بر داده حرکت کرده است.
- Waymo رویکرد چندحسگری دارد و Camera، LiDAR، Radar، Neural Network و HD Map را در یک معماری یکپارچه ترکیب میکند.
- Wayve تلاش میکند با End-to-End Embodied AI بخش بیشتری از رانندگی را از داده یاد بگیرد و وابستگی به HD Map و مهندسی اختصاصی هر شهر را کاهش دهد.
در واقع اختلاف اصلی فقط بر سر «دوربین یا LiDAR» نیست. سؤال بزرگتر این است که چه مقدار از رانندگی باید با قوانین صریح مهندسی شود و چه مقدار باید توسط مدل هوش مصنوعی از داده یاد گرفته شود.
چرا Sensor Fusion هنوز اهمیت دارد؟
حتی اگر Neural Network بسیار قدرتمند باشد، کیفیت ورودی همچنان اهمیت دارد. یک مدل نمیتواند اطلاعاتی را که هیچ حسگری دریافت نکرده است، بهطور قابل اتکا از هیچ تولید کند.
به همین دلیل Waymo روی افزونگی حسگرها تأکید دارد. اگر دوربین در یک شرایط خاص عملکرد ضعیفتری داشته باشد، LiDAR و Radar میتوانند اطلاعات مکمل ارائه کنند.
در مقابل، رویکرد Camera-First مانند Tesla تلاش میکند با افزایش توان پردازش و کیفیت مدلهای بینایی، بخش بیشتری از درک محیط را از تصاویر دوربین استخراج کند.
این دو فلسفه در واقع دو پاسخ متفاوت به یک سؤال مشترک هستند: برای رانندگی ایمن، چه مقدار سختافزار و چه مقدار هوش نرمافزاری لازم است؟
پس خودروی خودران واقعاً چطور رانندگی یاد میگیرد؟
فرآیند را میتوان به شکل ساده در پنج مرحله خلاصه کرد:
- جمعآوری داده: خودروها از جادههای واقعی داده تصویری و حسگری جمعآوری میکنند.
- آموزش: شبکههای عصبی با استفاده از حجم بزرگی از نمونهها الگوهای رانندگی را یاد میگیرند.
- شبیهسازی: سناریوهای پیچیده و کمتکرار در محیطهای مجازی آزمایش میشوند.
- اعتبارسنجی: عملکرد مدل در جاده واقعی و شرایط مختلف بررسی میشود.
- بهروزرسانی: دادههای جدید برای بهبود نسخههای بعدی سیستم مورد استفاده قرار میگیرند.
در این مدل، خودرو مثل یک دانشآموز رانندگی نیست که فقط یکبار آموزش ببیند و تمام شود. سیستمهای مدرن با چرخهای از داده، آموزش، آزمایش، اعتبارسنجی و بهروزرسانی توسعه پیدا میکنند.
جمعبندی: آینده رانندگی خودکار احتمالاً فقط یک «روش» نخواهد بود
خودروی خودران چطور رانندگی یاد میگیرد؟ پاسخ امروز ترکیبی از داده، شبکه عصبی، حسگر، شبیهسازی و مهندسی ایمنی است. Tesla مسیر Camera + Neural Network را با تأکید بر پردازش دیداری دنبال میکند؛ Waymo ترکیب چند حسگر و HD Map را در کنار هوش مصنوعی به کار میگیرد و Wayve روی End-to-End Embodied AI و تعمیمپذیری تمرکز کرده است.
قرارداد Mercedes-Benz و Wayve نشان میدهد End-to-End AI در حال نزدیکشدن به خودروهای تولیدی است. با این حال، محصول اعلامشده برای Mercedes در زمان انتشار خبر در سطح Level 2 و با نظارت راننده قرار دارد. بنابراین فاصله میان «کمکرانندگی پیشرفته» و رانندگی خودکار واقعی همچنان موضوعی فنی، ایمنی و نظارتی است که باید با دادههای معتبر سنجیده شود.
اگر به فناوری خودروهای آینده علاقه دارید، تفاوت میان Level 2، Level 3 و Level 4 را بشناسید؛ چون عبارت «خودران» بهتنهایی اطلاعات کافی درباره مسئولیت راننده یا توانایی واقعی خودرو ارائه نمیدهد.
سؤالات متداول
خودروی خودران چگونه رانندگی یاد میگیرد؟
با آموزش مدلهای هوش مصنوعی روی حجم بزرگی از دادههای رانندگی، سپس آزمایش در شبیهسازی و جاده واقعی و اعتبارسنجی مداوم عملکرد.
تفاوت روش Tesla و Waymo چیست؟
Tesla بر دوربین و شبکههای عصبی تمرکز زیادی دارد، در حالی که Waymo از ترکیب Camera، LiDAR، Radar و HD Map در کنار هوش مصنوعی استفاده میکند.
Wayve چه تفاوتی با روشهای سنتی دارد؟
Wayve روی End-to-End Embodied AI تمرکز دارد؛ یعنی مدل تلاش میکند بخش بیشتری از رفتار رانندگی را از داده یاد بگیرد و برای محیطهای جدید به نقشههای HD و مهندسی اختصاصی هر شهر وابستگی کمتری داشته باشد.
سیستم Mercedes-Benz و Wayve در زمان اعلام قرارداد چه سطحی داشت؟
سیستم اعلامشده برای Mercedes-Benz در زمان انتشار خبر در سطح Level 2 و نیازمند نظارت فعال راننده توصیف شده بود. قرارداد بهخودیخود به معنای Level 4 یا Level 5 بودن محصول نیست.
بزرگترین مشکل End-to-End AI چیست؟
مهمترین چالشها شامل تعمیم به شرایط جدید، مدیریت موقعیتهای نادر، توضیحپذیری تصمیمها و اعتبارسنجی ایمنی در مقیاس بسیار بزرگ است.
